
HomeBody использует GPT-6 Astra для уборки незнакомой кухни роботом
HomeBody от Stanford и Caltech подключает GPT-6 Astra к роботу Unitree G1 для уборки незнакомой кухни. В лабораторном эксперименте система строила цифровую карту и доставала предметы, но столкнулась с задержками и перегревом сервоприводов.
Модель напрямую вызывает библиотеку навыков
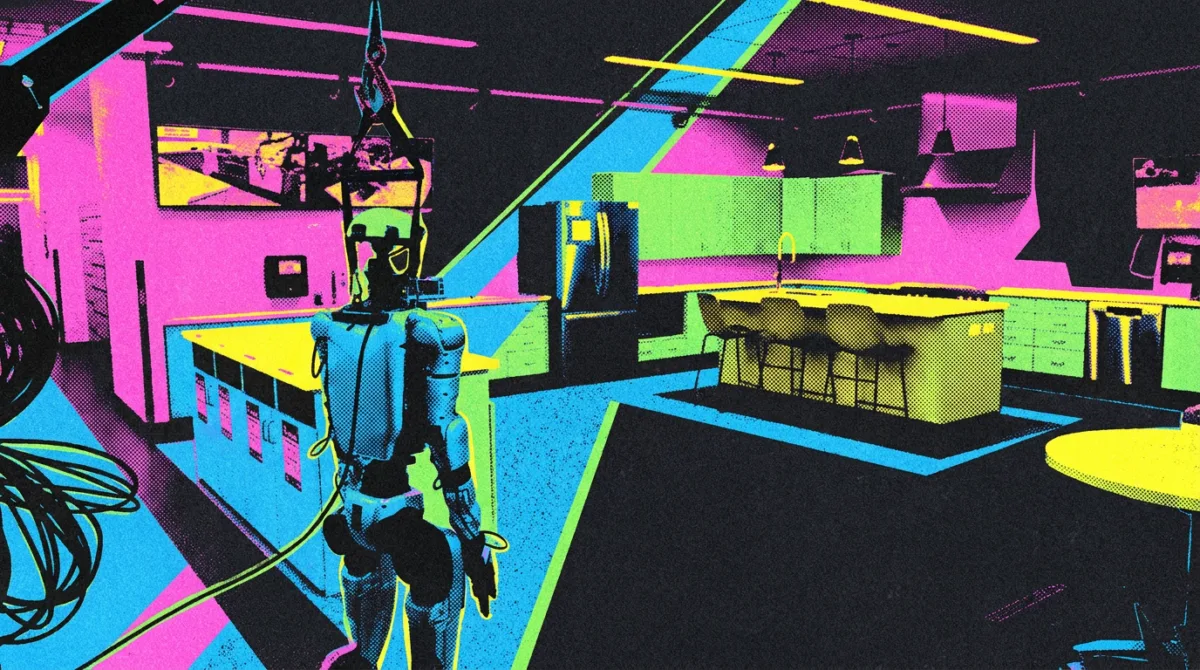
HomeBody — система исследователей Stanford и Caltech, которая позволила роботу Unitree G1 ориентироваться в незнакомой кухне, наводить порядок и доставать предметы из ящиков. В отличие от типичной схемы с отдельным заранее обученным контроллером, сменяемая vision-language model вызывает библиотеку навыков для захвата предметов, навигации и открытия ящиков.
Сначала робот исследует комнату и строит цифровую копию в Nvidia Isaac Sim. Объекты и их расположение сохраняются в пространственной памяти, поэтому система может найти предмет, даже если он вышел из поля зрения. Для задачи вроде уборки языковая модель составляет план действий и пытается исправиться при ошибках.
Демонстрация пока ограничена лабораторными условиями
Авторы отмечают задержки GPT-6 Astra, перегрев сервоприводов пальцев и высокие затраты на вычисления. Результат показывает работу системы в описанном эксперименте, но не доказывает готовность робота к автономному использованию в обычном доме.
Исходный код проекта опубликован на GitHub.
По теме
Продолжить чтение
В ленте материалов: 1