
Runway открыла веса робототехнической модели Praxis-1 по лицензии Apache 2.0
Praxis-1 стала доступна разработчикам и исследователям вместе с кодом для запуска и дообучения. Runway также сообщила о результатах модели на RoboLab-120 и SimplerEnv.
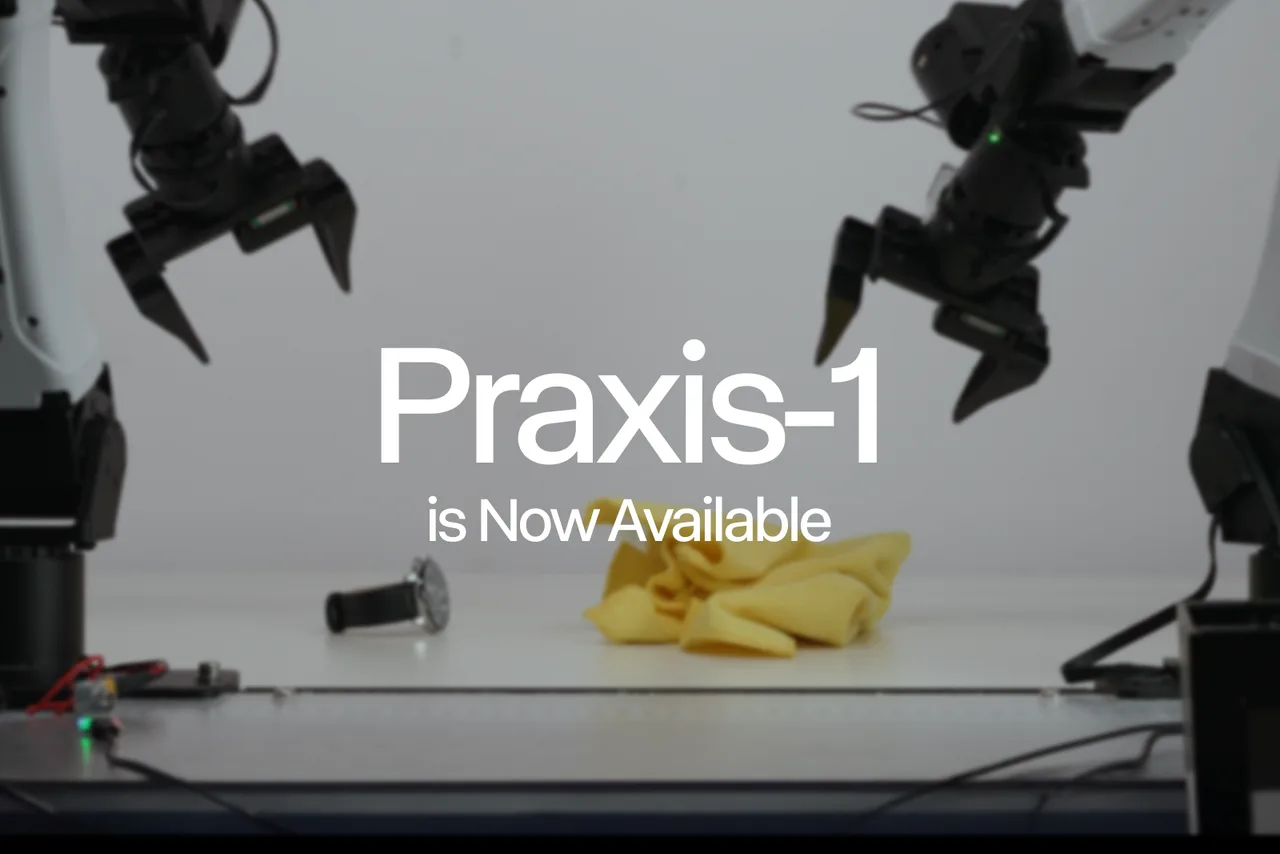
Модель доступна для скачивания и адаптации
Runway сообщила, что открыла Praxis-1 всем желающим: веса модели распространяются по лицензии Apache 2.0, в том числе для коммерческого использования. Компания представила Praxis-1 в сентябре как свою первую модель, предназначенную для управления роботами; подробности о её устройстве Runway публиковала в исследовательской статье о Praxis-1.
По описанию Runway, Praxis-1 — диффузионный трансформер со смесью экспертов на 27 млрд параметров, который совместно предсказывает видео и действия. Вместе с весами выпущены код для инференса и дообучения, поддерживающий полное дообучение и LoRA. Модель доступна на GitHub и Hugging Face; также заявлена поддержка LeRobot и vLLM-Omni.
Заявленные результаты и поддерживаемое оборудование
Runway называет Praxis-1 лидером RoboLab-120 и утверждает, что модель превосходит все модели VLA с открытыми весами. В таблице приведены результаты, опубликованные компанией: данные по состоянию на ноябрь 2026 года, успешное выполнение задач в 1 200 эпизодах.
| Модель | Успех на RoboLab-120 |
|---|---|
| Praxis-1 | 46,2% |
| FLUX 3 Action | 42,9% |
| Cosmos3 Nano | 36,8% |
| π0.5 | 28,0% |
По данным Runway, после дообучения на роботе Google RT-1, который не встречался в обучающих данных модели, Praxis-1 показала 80,0% успешных выполнений в SimplerEnv. Для исходной политики RT-1 компания приводит результат 52,4%. Runway также заявляет, что модель запускается на оборудовании NVIDIA — от H100 и B200 до RTX 5090, RTX PRO 6000 и Jetson Thor.
По теме
Продолжить чтение
В ленте материалов: 1